讓機器人落地前,
先看見每一步。

從場域建檔、動線模擬到部署評估,
讓空間資料成為可追溯的決策依據。

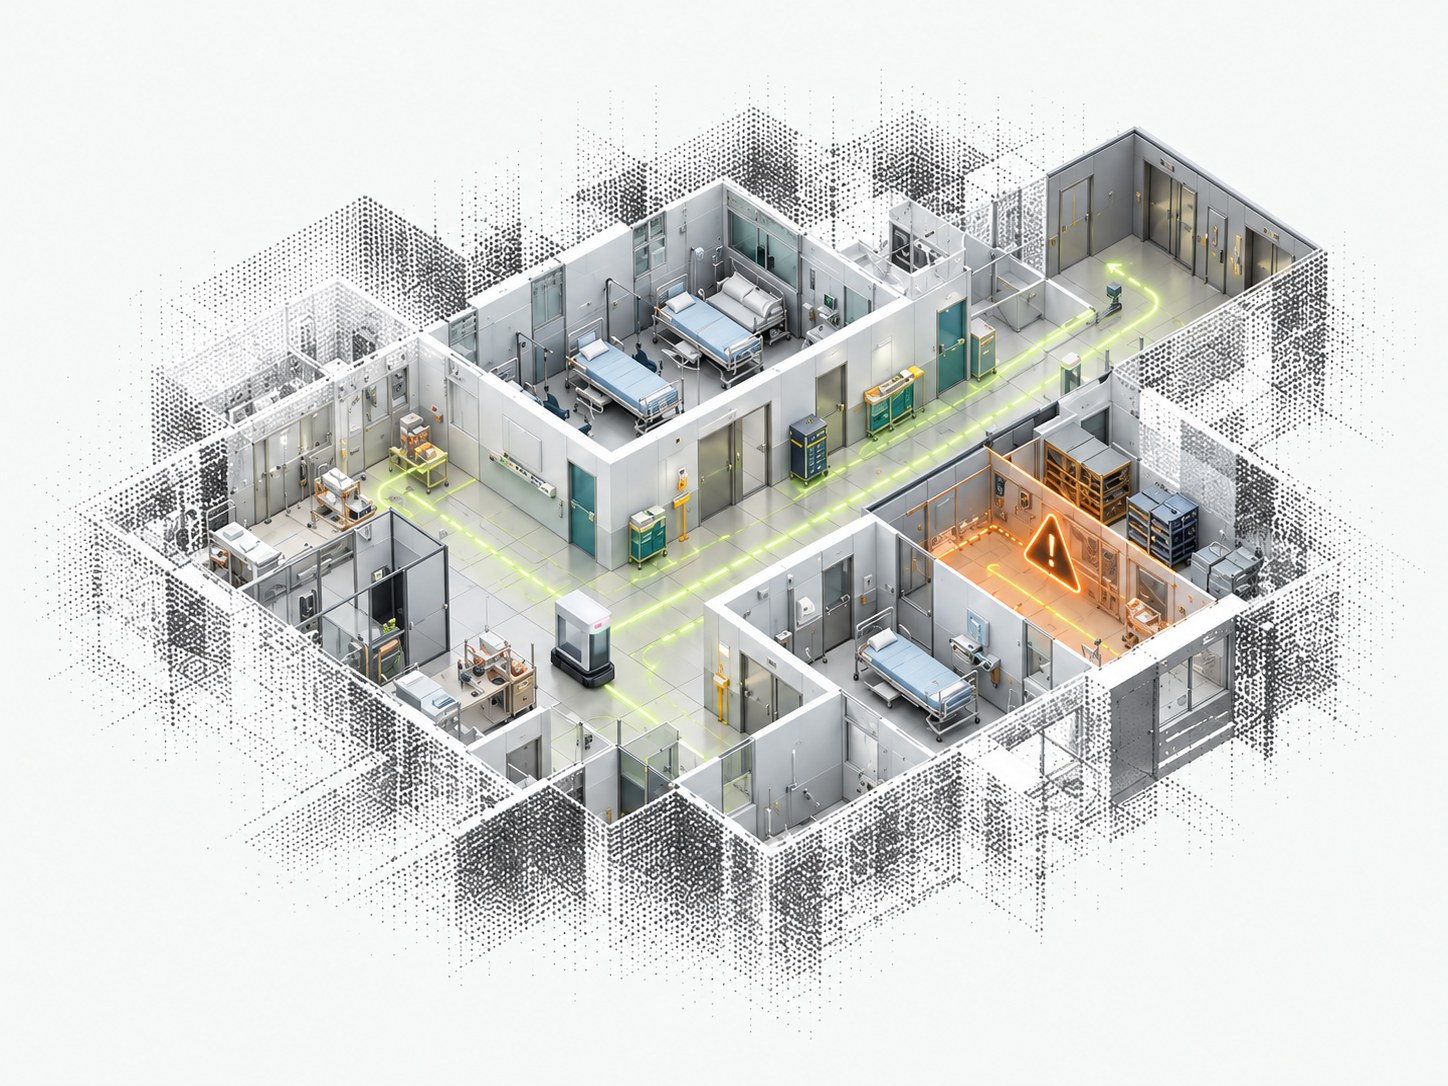
醫療場域數位孿生的 AI 概念圖,呈現空間、路徑與瓶頸
AI 場域示意圖・非實測結果

買進設備之前,
先回答現場的問題。

一份圖面或一次展示,還不足以說明所有條件。把問題拆開,讓每一步決策都有可以檢查的依據。

01

走道看起來夠寬,機器人真的過得去?

先用幾何條件做初篩。

把載具尺寸、轉向限制、門洞與可用空間一起檢查,再決定哪些位置需要模擬或現場補量。

02

圖面、點雲與現場,各說各的?

建立版本化的場域資產。

將樓層、座標、來源與 POI 對到同一版本,讓業主、顧問與設備商討論同一個現場。

03

模擬跑完了,結果為什麼可信?

讓評估條件跟著證據走。

保存模型、載具、控制器、情境及執行紀錄;說明適用範圍、異常與需要現場確認的項目。

從看懂場域,到驗證導入。

三個服務層次,對應不同階段的問題。先建立共同資料,再逐步評估動線與設備整合。

01

QTwin Lite

場域掃描與 3D 檢視

先把現場,變成大家都能看懂的空間資料。

適合需求
適合先釐清場域、建立共同資料基礎。
功能方向
點雲處理、Web 3D、版本化座標與 POI
規劃交付
指定範圍的 Web 檢視交付內容、POI/空間標註清單與版本資料
詳細服務內容
02

QTwin Sim

動線模擬與導入評估

把「應該可以」,變成條件明確的評估。

適合需求
適合採購前比較或小範圍概念驗證。
功能方向
Isaac Sim、ROS 2/Nav2、執行記錄與報告
規劃交付
指定條件下的模擬影片與執行紀錄、瓶頸位置、異常分類與方案比較
詳細服務內容
03

QTwin Pro

虛實整合與智慧營運

讓場域中的位置,連到設備的實際任務。

適合需求
適合已有設備與接口、要落實特定任務的專案。
功能方向
設備 API、Open-RMF 轉接、導航資料映射
規劃交付
指定設備的位置與任務操作介面、接口串接說明、任務與異常事件紀錄
詳細服務內容

服務內容依場域資料、設備接口與個案驗收確認。可分階段導入,無須一次建置全部功能。

一條有依據的部署路徑。

每個結論都要能回到當時的模型與條件,讓後續修改、比較與現場對照有據可循。

  1. 01

    場域

    整理來源、尺度與座標,建立可追溯的場域版本。

  2. 02

    載具

    確認尺寸、控制器與接口,釐清設備能做什麼。

  3. 03

    情境

    定義一般、瓶頸與異常狀況,明確設定判定條件。

  4. 04

    證據

    保存結果、影片與事件,記錄限制與現場待確認事項。

了解完整導入流程 →

把評估,放進你的使用情境。

先從最需要釐清的一條動線開始。以下為應用情境示例,非已完成客戶案例。

從資料到任務,
每一層都有合適的技術。

點雲處理負責整理幾何,Web 檢視讓團隊理解空間,導航模擬檢查指定條件,設備接口再把任務接到現場。QTwin 依問題選擇整合方式,並為每一層確認資料與驗收條件。

查看六項技術能力與應用範圍 →
  1. 01—02建立與看懂場域

    點雲/幾何處理、Web 3D 檢視

  2. 03—04描述地點與評估行為

    POI/場域語意、指定導航模擬

  3. 05—06保存依據與連接設備

    執行記錄/報告、設備/車隊轉接

先動手,看懂場域資料如何工作。

切換樓層、標記 POI、量測兩點距離,再調整載具寬度做幾何初篩。

合成 2D 資料示範;資料保存在你的瀏覽器,不代表真實點雲或物理模擬。

開啟場域工作台

從一個樓層、
一種載具開始。

先說明你想解決的問題,盤點已有資料與設備。
一起確認最值得先驗證的範圍。